Resumen
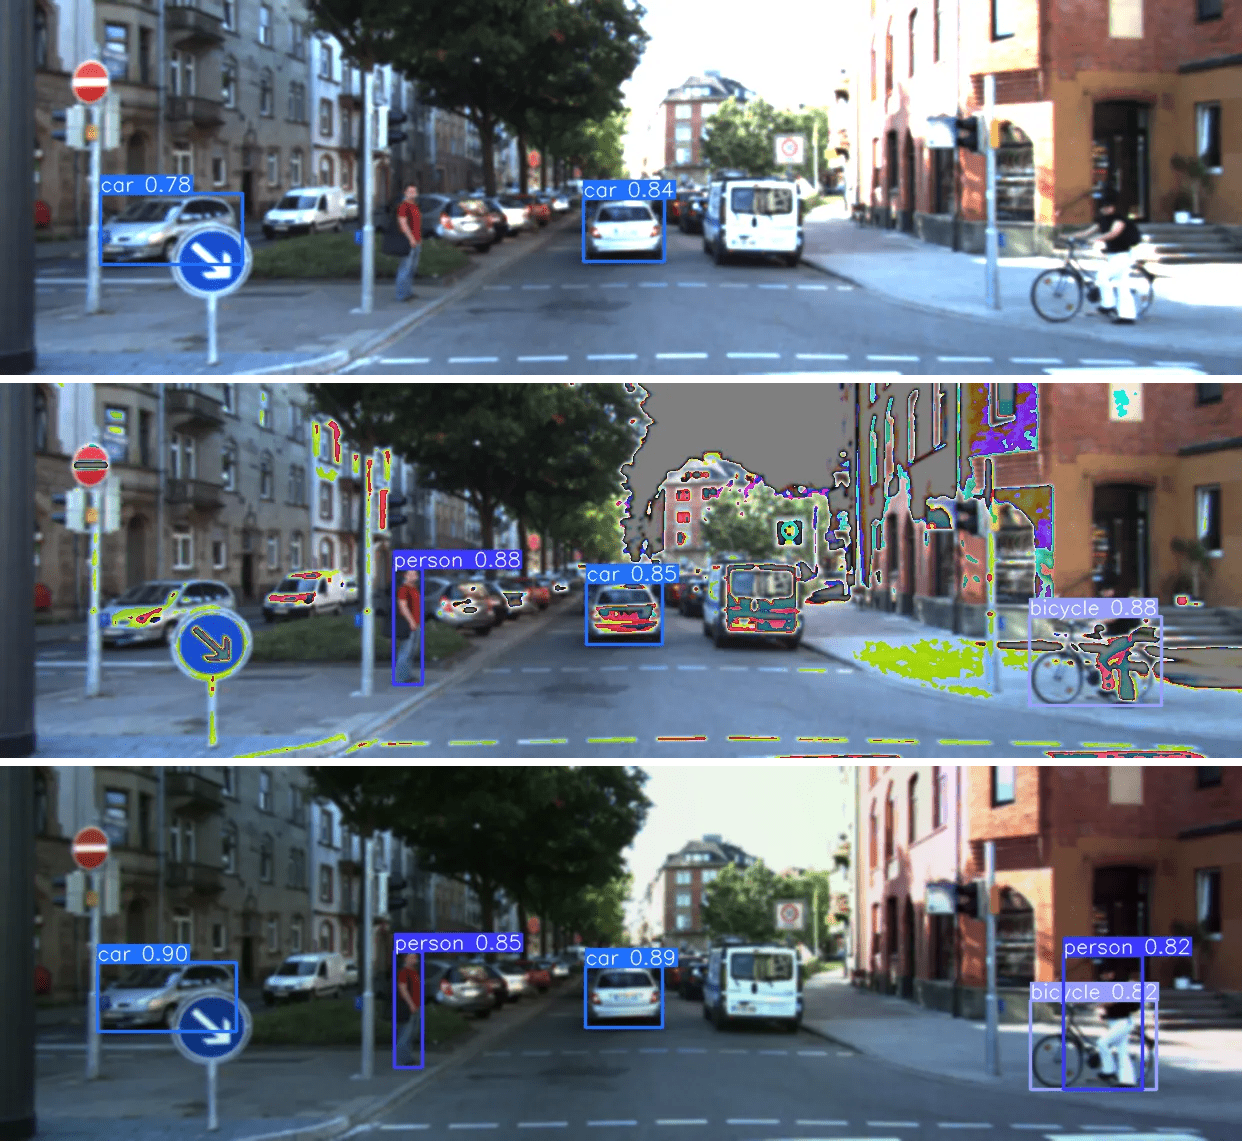
Los sistemas de conducción autónoma dependen fuertemente de la detección de objetos en tiempo real. No obstante, las transiciones lumínicas extremas saturan las cámaras convencionales, destruyendo información crítica. Demostramos el despliegue de sensores módulo combinados con algoritmos de desenvolvimiento y el modelo YOLOv10, logrando un rendimiento comparable a imágenes HDR multi-exposición y superando drásticamente a las imágenes saturadas estándar sin requerir reentrenamiento del detector.
Citar (BibTeX) +−
@article{contreras2025high,
  title   = {High Dynamic Range Modulo Imaging for Robust Object Detection in Autonomous Driving},
  author  = {Kebin Contreras and Brayan Monroy and Jorge Bacca},
  journal = {arXiv preprint},
  year    = {2025},
  url     = {https://arxiv.org/abs/2504.11472}
}